| Caractéristiques | RMD X10-200 V4.1 |
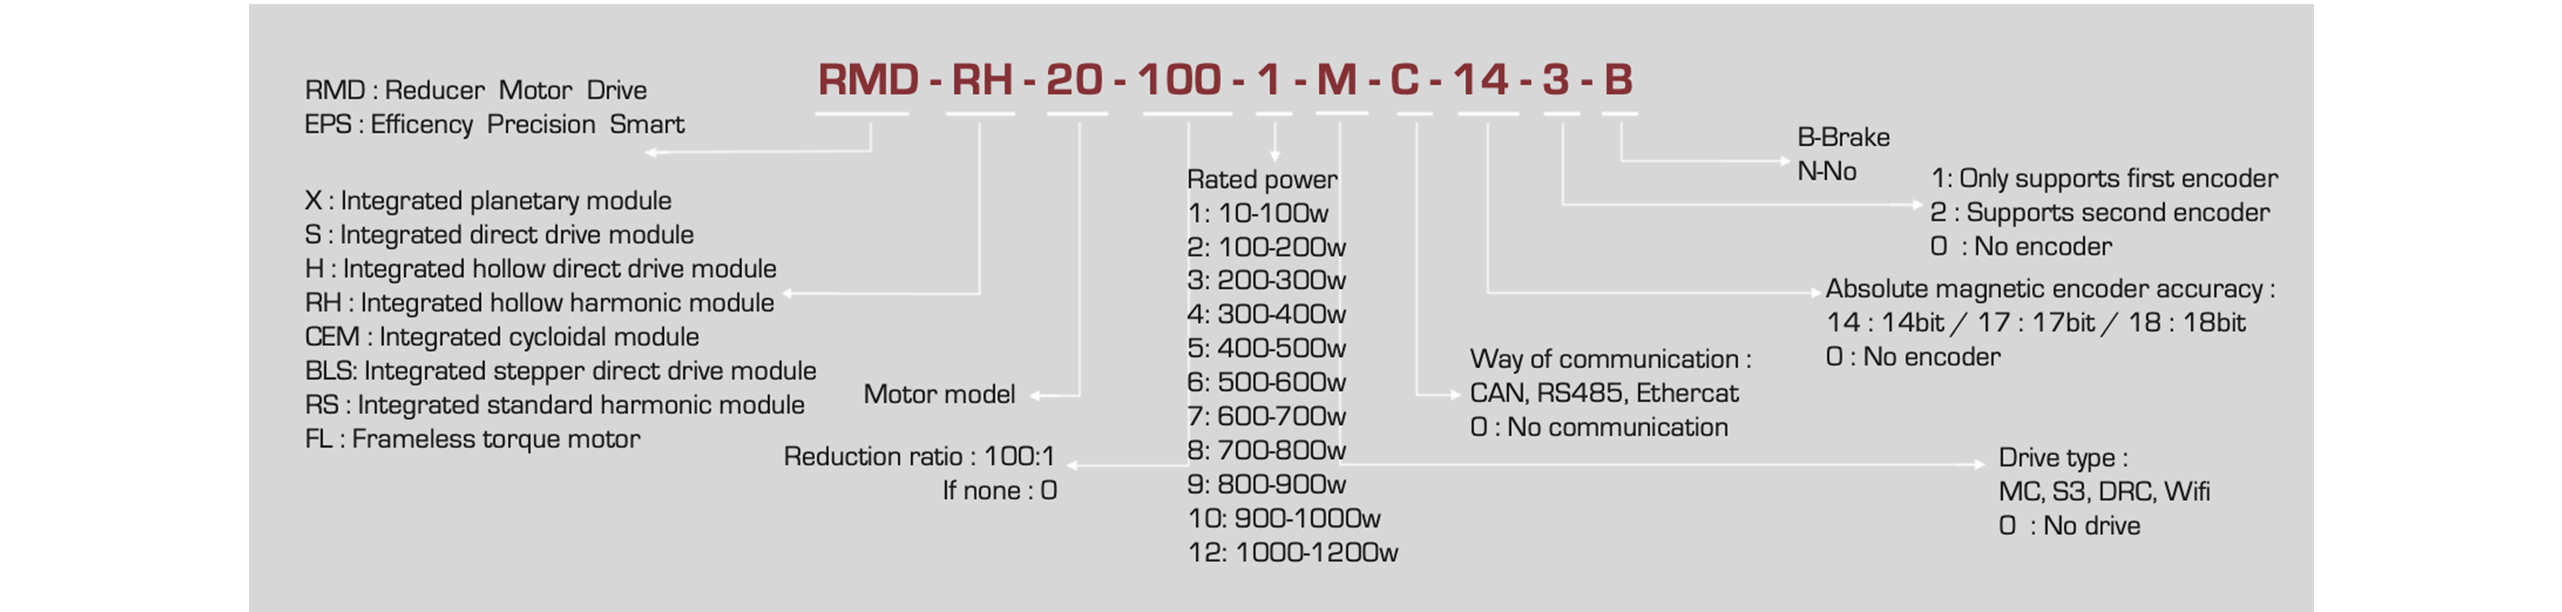
| Type de moteur | Servomoteur brushless pancake |
| Type de réducteur | Réducteur planétaire |
| Rapport de réduction | 20:1 |
| Tension d'entrée | 48 V |
| Vitesse à vide | 80 tr/min |
| Courant d'entrée à vide | 1 A |
| Vitesse nominale | 74 tr/min |
| Couple nominal | 60 Nm |
| Puissance nominale | 465 W |
| Courant nominal | 12,7 Arms |
| Couple crête | 170 Nm |
| Couple au blocage | 200 Nm |
| Courant crête | 80 Arms |
| Rendement | 74 % |
| Constante FEM du moteur | 24,94 Vdc/krpm |
| Constante de couple du module | 4,6 Nm/A |
| Résistance de phase moteur | 0,27 Ω |
| Inductance de phase moteur | 0,3 mH |
| Nombre de paires de pôles | 20 |
| Backlash | ≤ 15 arcmin |
| Type de roulement de sortie | Roulement à rouleaux croisés |
| Codeur | Double codeur ABS 17 bits / 19 bits |
| Précision de contrôle | < 0,01° |
| Communication | EtherCAT / CAN Bus |
| Arbre creux | Ø 12 mm |
| Poids | 1,64 kg |
| Classe d'isolation | F |
| Points forts du RMD X10-200 V4.1 |
|
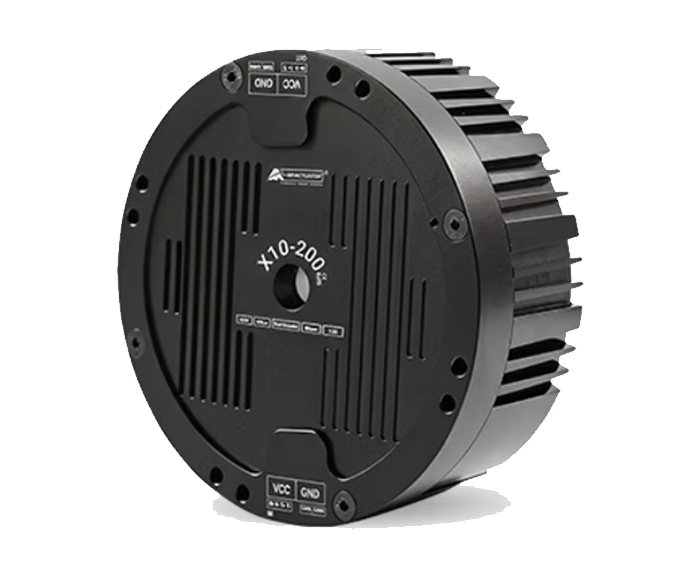
Le RMD X10-200 V4.1 est un servomoteur brushless pancake à fort couple conçu pour les articulations robotiques, les robots humanoïdes et les systèmes mécatroniques nécessitant une forte densité de couple dans un format compact. Sa conception à arbre creux facilite le passage des câbles et des connexions au travers de l'actionneur. Le moteur, le réducteur planétaire, l'électronique de commande et le double codeur sont intégrés dans un même ensemble, afin de simplifier l'intégration mécanique et électronique.
|