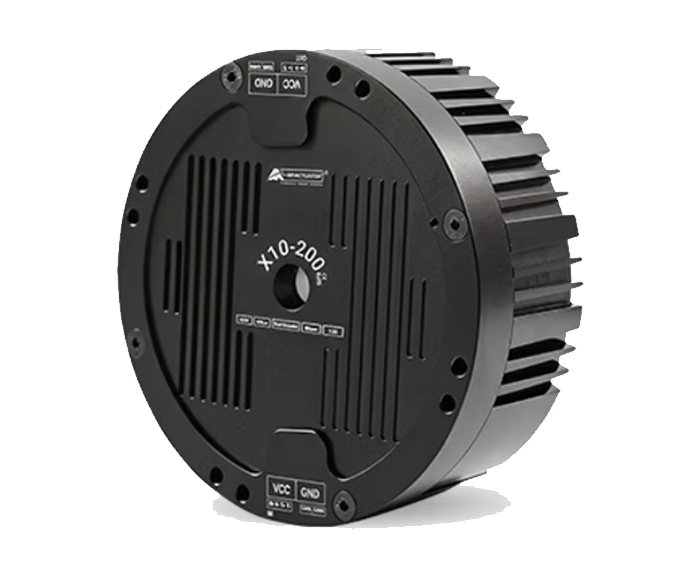
Couple élevé, précision, communications rapides et désormais protection IP67 : MyActuator poursuit l'évolution de ses actionneurs RMD-X destinés aux articulations robotiques et aux systèmes multi-axes. Focus sur le X10-200 et sur les nouvelles versions X8-120 et X12-320 IP67.
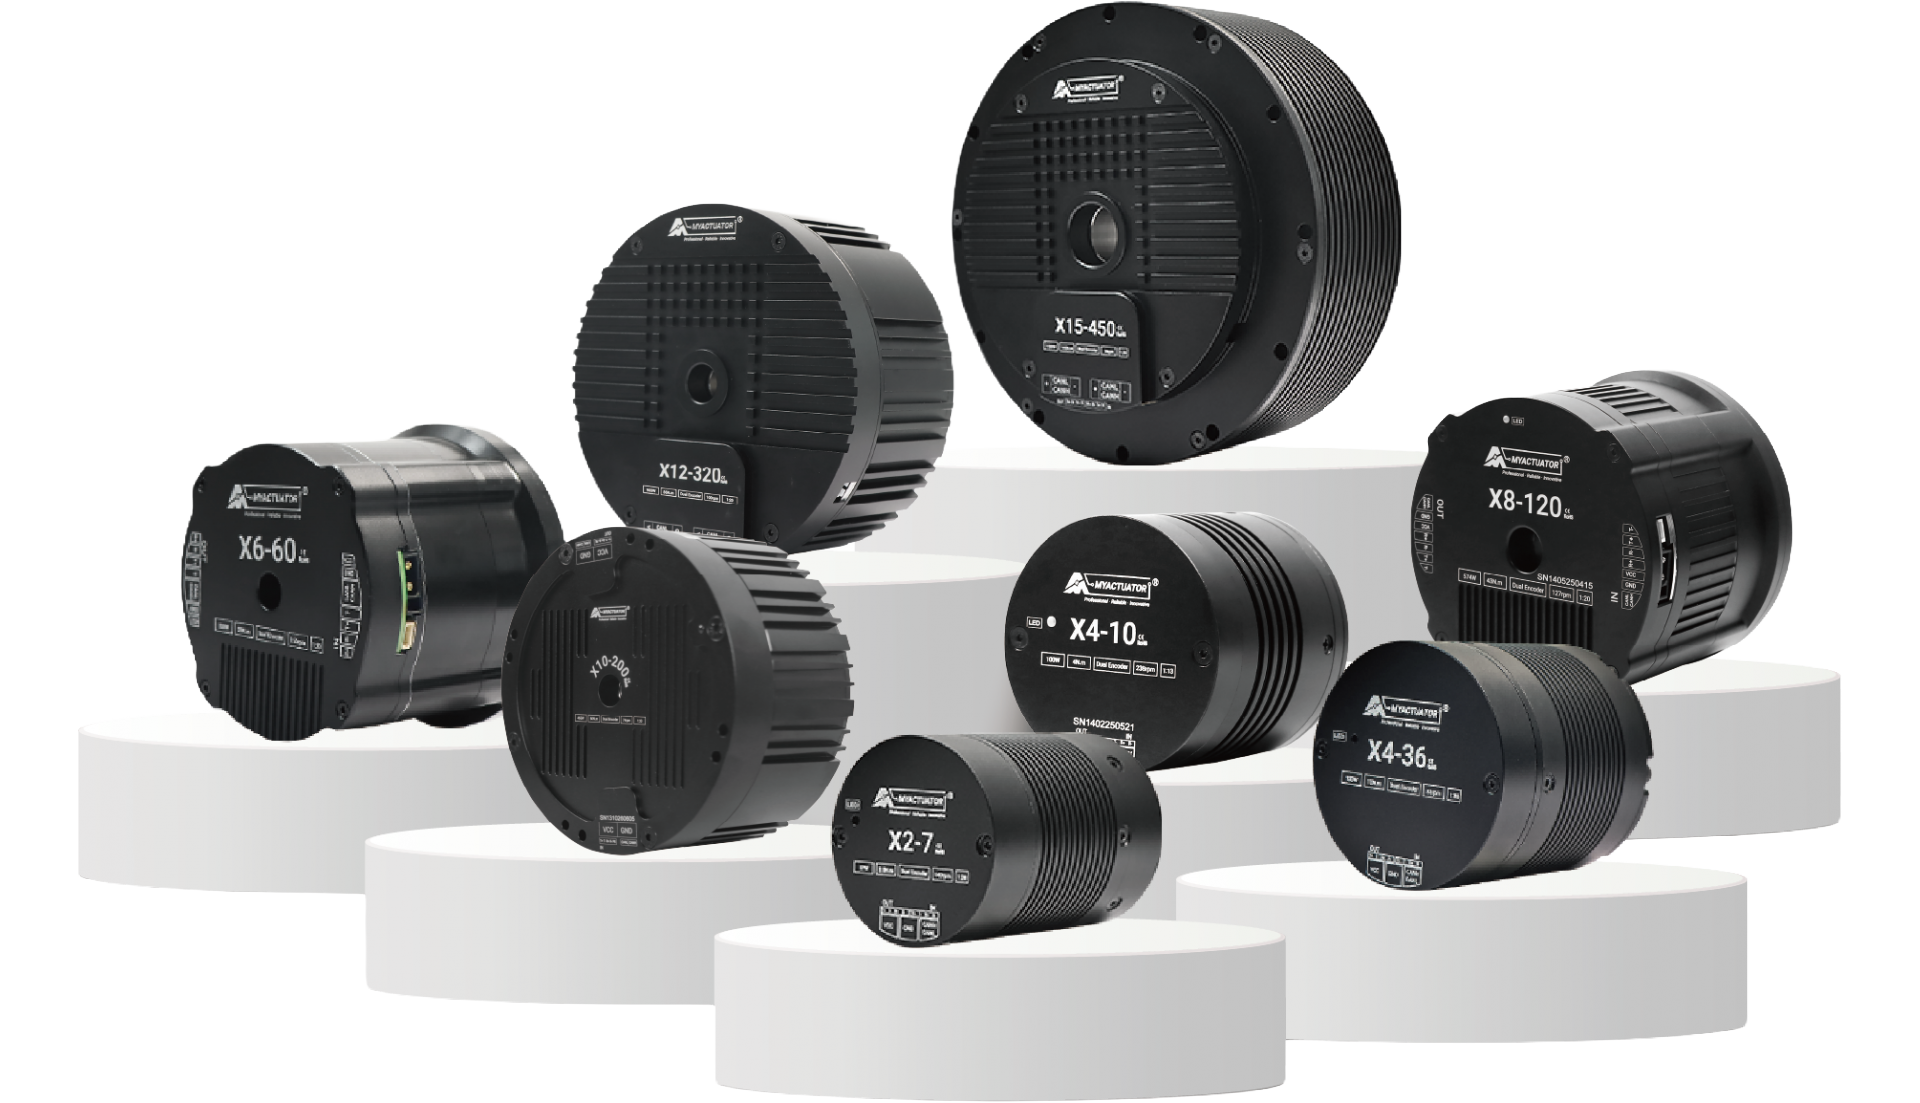
MyActuator complète la gamme RMD-X avec le X10-200, un actionneur compact conçu pour les articulations de robots humanoïdes, cobots, bras robotisés et axes nécessitant un niveau de couple élevé dans un encombrement réduit.
Le RMD-X10-P20-200-E repose sur un réducteur planétaire 20:1 et délivre 60 Nm de couple nominal. Sa capacité de couple élevée et son architecture intégrée en font une solution adaptée aux axes principaux de robots et aux systèmes nécessitant une bonne densité de couple.
Il bénéficie également d'un système de double codeur et des communications EtherCAT et CAN Bus pour son intégration dans des architectures robotiques multi-axes.
Le X10-200 vient compléter les solutions RMD-X destinées aux applications robotiques nécessitant davantage de couple tout en conservant une architecture compacte.
MyActuator propose désormais deux versions IP67 de la plateforme RMD-X V4. Elles sont destinées aux applications où les articulations peuvent être exposées à la poussière et à l'humidité, tout en conservant les performances de contrôle de la gamme RMD-X.
Une solution intermédiaire pour les axes nécessitant jusqu'à 120 Nm de couple de pointe, avec une protection renforcée contre la poussière et l'humidité.
Une version haute capacité pour les articulations et axes à fort couple, avec jusqu'à 320 Nm de couple de pointe et une protection IP67.
Protection adaptée aux applications exposées à la poussière et à l'humidité.
Retour de position moteur et sortie pour une commande précise des articulations.
Une architecture compacte permettant de transmettre un couple élevé au niveau de l'axe.
Robots mobiles, systèmes d'inspection, équipements extérieurs et robotique industrielle.
Les démonstrations MyActuator permettent de voir directement les actionneurs en fonctionnement et les essais réalisés sur les versions destinées aux environnements plus contraignants.
Ces évolutions répondent à des problématiques très concrètes : augmenter le couple disponible au niveau des articulations, améliorer la précision de commande et permettre l'utilisation des actionneurs dans des environnements plus contraignants.
Elles ouvrent notamment de nouvelles possibilités pour les robots humanoïdes, les cobots, les robots mobiles, les systèmes d'inspection, les machines spéciales et les architectures multi-axes compactes.
Le choix d'un actionneur ne dépend pas uniquement du couple maximal. Couple nominal, vitesse, cycle de fonctionnement, encombrement, communication, alimentation et environnement doivent être étudiés ensemble.
Notre équipe vous accompagne dans la sélection et l'intégration de la solution MyActuator adaptée à votre axe et à votre architecture de commande.
Parler de mon applicationDonnez-nous votre couple, votre vitesse, votre tension disponible, votre environnement et vos contraintes d'intégration. A2V vous aide à sélectionner la solution adaptée.